domingo, 16 de diciembre de 2018

UTILIZACIÓN DE LA NEUMÁTICA-HIDRÁULICA

UTILIZACIÓN DE LA NEUMÁTICA-HIDRÁULICA Paula Chalé Castell 

  En este trabajo, he aplicado la neumática-hidráulica a la típica figura que aparece rápidamente en una montaña rusa accionada por un botón en la vía de dicha atracción. A su vez, de manera automática, está también desaparece, aunque lo hace de manera lenta, esperando unos segundos o sin hacerlo. Ahora voy a realizar esquemas de los dos tipos. Son muy parecidos. La peculiaridad del segundo es la presencia de un nuevo elemento.

                               Resultado de imagen de furius baco monos

Circuito tipo 1

En este caso, la figura no retrocedería después de unos segundos, sinó que automáticamente después de haber llegado a la posición final, aunque de manera más relentizada debido a la válvula antirretornno estranguladora, volvería a su posición inicial. El circuito representado en el Fluidsim quedaría de la siguiente manera: 


Como explicación del circuito, diremos que, en el momento en el que el pulsador de la primera válvula se acciona, deja pasar el aire por la válvula 4/2 vías. A su vez, siendo el cilindro el que representa a la figura, esta avanza rápidamente. Seguidamente, en el momento en el que llega al final, el final de carrera 1, automáticamente accionará la válvula que permitirá el retroceso o la desaparición de la figura de manera más lenta gracias al valor de la válvula antirretorno estranguladora. A continuación, adjunto un vídeo donde se ve claramente su funcionamiento:

Abrir aquí vídeo circuito tipo 1
  
Circuito tipo 2

Muchas veces, en las atracciones. la figura debe permanecer unos segundos visible para que los propios clientes de la montaña rusa tengan tiempo de verla. Para ello, simplemente añadiendo un elemento al circuito anterior, lo conseguiremos. El funcionamiento del circuito es el mismo, es decir, en el momento en el que se pulsa el botón de la vía, deja pasar el aire, que a su vez, permite el flujo en la válvula 4/2 vías. Así pues, gracias al final de carrera del cilindro, se envía señal a la segunda válvula. Pero su velocidad se verá interrumpida por la válvula de desaceleración (normalmente cerrada). En cuanto se llene el depósito, ya dejará correr el aire, pues la figura desaparecerá de la misma manera que antes, relentizada a causa de la válvula antirretorno estranguladora pero despúes de unos instantes de espera. Como antes, adjuntaré una imagen del esquema realizado a través de la aplicación Fluidsim y un vídeo de su funcionamiento.


jueves, 13 de diciembre de 2018

PUERTAS NEUMÁTICAS DEL TREN

PUERTAS NEUMÁTICAS DEL TREN

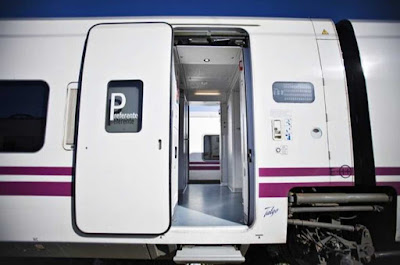
La neumática es la tecnología que emplea el aire comprimido como modo de transmisión de la energía necesaria para mover y hacer funcionar mecanismos. Permitiendo así la introducción de estos sistemas a diferentes campos, como por ejemplo, los medio de transporte. Un ejemplo del uso en este campo seria en las puertas de los trenes, las cuales son suficientemente ligeras como para solo utilizar la neumática(aire) y no necesariamente la hidráulica(aceite...).

Resultado de imagen de APERTURA PUERTAS TREN

CIRCUITO NEUMÁTICO DE LA PUERTA DE UN TREN 

A continuación voy a explicar el funcionamiento del sistema neumático de una puerta ferroviaria.


 En este circuito podemos ver los componentes justos para ejecutar las funciones de apertura de puerta, detención del mecanismo si se encuentra algún objeto en el recorrido de la puerta y por ultimo, el cierre de la puerta una vez transcurren  unos segundos.

El circuito empieza con la fuente de alimentación bombeando aire a la unidad de mantenimiento, para así depurar el aire utilizado en el sistema. De este el aire se dirige a una válvula 3/2 vías con accionamiento de botón y retorno de muelle, esta válvula se encargara de accionar el mecanismo para que la puerta se abra, desplazando la válvula central de 4/2 vías a la derecha, permitiendo la entrada de aire por la válvula anti retorno estranguladora limitada al 50%. Una vez el pistón llegue al extremo derecho, este pulsara un accionamiento mecánico, que iniciara la etapa de cierre de la puerta, dado que moverá una valvula3/2 vías la cual tendrá que llenar un tanque durante "X" tiempo para mas tarde desplazar la válvula 4/2 vías, permitiendo la vuelta a la posición inicial del pistón. Si se da el caso de que el sensor detecta algo (válvula 3/2 vías con accionamiento de pulsador que se mantiene cerrado) el mecanismo hará que la válvula no se desplace o en todo caso que vuelva al lado derecho, produciendo la apertura de la puerta.


ACCIONAMIENTO PUERTA DE AUTOBÚS


Accionamiento puerta de autobús.


Hemos ideado un circuito neumático, el cual sirve para representar el funcionamiento del mecanismo de apertura y cierre de una puerta de un autobús.


¿Cómo funciona?


Como podemos observar, este circuito está compuesto por un cilindro de simple efecto, una válvula estranguladora, una válvula selectora, tres válvulas 3/2 vías y dos fuentes de alimentación.
El final de carrera FC1 actúa como freno de mano. Cuando accionamos el freno de mano, nos dejará actuar sobre la válvula 3/2 vías de su derecha, que ésta actúa como pulsador de apertura y cierre de la puerta. La válvula 3/2 vías, que está situada más a la derecha, actúa como pulsador de emergencia, que solo se deberá pulsar en ocasiones de peligro inminente.
Además, las dos válvulas estranguladoras sirven para moderar la velocidad de apertura y de cierre de la puerta. La válvula estranguladora de arriba actúa para moderar la velocidad de cierre de la puerta, y la de abajo regula la velocidad de apertura.


Aplicación de sistemas neumáticos e hidráulicos en la robótica

Trabajo realizado por Gabriela Gómez y Óscar Martínez

A día de hoy, las aplicaciones de sistemas hidráulicos y neumáticos son muy variadas. Este gran abanico de usos se debe, principalmente, al diseño y fabricación de elementos de mayor precisión y con materiales de mejor calidad. Estos factores se han visto reflejados en equipos que permiten trabajos con cada vez mayor precisión y con mayores niveles de energía, lo que sin duda ha permitido un creciente desarrollo de la robótica y la industria en general.

Nosotros, investigaremos a lo largo de este trabajo acerca de la incorporación de estos sistemas en la robótica industrial. 


¿Qué es la robótica industrial?

Un robot industrial es un dispositivo de maniobra dotado de uno o varios brazos, fácilmente programables, para cumplir operaciones diversas con varios grados de libertad y destinado a sustituir la actividad física del hombre en actividades industriales.


Vídeo de robots KUKA (empresa de robótica industrial alemana) 
deformando y estampando estabilizadores metálicos.


Clasificación de sistemas en la robótica industrial según su tipo de accionamiento

Los sistemas de impulsión de los robots industriales más comunes son el eléctrico, el hidráulico y el neumático. Si bien es cierto que los robots eléctricos se caracterizan por una mayor exactitud y por su facilidad de programación, a continuación, explicaremos las características de los dos últimos:

→ Un robot que funciona mediante un sistema hidráulico (utilizando un fluido, generalmente un aceite, como fuente de energía) presentará mayor velocidad y mayor resistencia mecánica, a pesar de su elevado coste de fabricación. Por lo tanto, este sistema se utilizará en robots grandes.


Ejemplo de robot hidráulico que funciona con agua como fuente de energía 
y puede realizar hasta 6 movimientos distintos.


→ Un robot neumático (aquel que comprime el aire abastecido por un compresor para funcionar), en cambio, estará limitado a operaciones como la de tomar y situar ciertos elementos. Los robots pequeños están diseñados para funcionar por medio de impulsión neumática.


Sin embargo, también es importante señalar que no todos los elementos que conforman un robot pueden tener el mismo tipo de impulsión.


Aplicaciones de los robots industriales

Los tres grandes grupos de robots industriales que distinguimos atendiendo a varios criterios como grados de libertad, fuentes de energía o la forma de control, son:
  • Robot teleoperador. Controlado a distancia por una persona.
  • Robot de repetición. Repite continuamente una secuencia fija de movimiento diseñada previamente por una persona. 
  • Robot controlado por ordenador. Su movimiento depende de un programa informático que permite alterar la secuencia de trabajo.
Según su aplicación en la industria, encontramos algunos como los utilizados en cadenas de montaje, operaciones quirúrgicas o en la ganadería (un ejemplo, serían los robots que realizan ordeños automáticos).


Brazo robótico manipulador incorporado en la cadena
de montaje de automóviles.


A continuación, representaremos el funcionamiento de un brazo robótico (neumático) en una cadena de montaje mediante el simulador FluidSim:


El funcionamiento de este circuito sería el siguiente:

Al accionar el circuito, en este entraría el aire procedente de la fuente de aire comprimido que primeramente, pasaría por la unidad de mantenimiento para después llegar a la primera válvula de 3/2 vías (o final de carrera 1) y atravesar una segunda válvula de 4/2 vías (la válvula de control) hasta finalmente, llegar al cilindro de doble efecto.

Este proceso, daría inmediatamente lugar a la salida del vástago del cilindro (lo cual, equivaldría al movimiento y/o desplazamiento del robot) cuya velocidad estaría regulada por una válvula antirretorno estranguladora.

Automáticamente, el aire saldría nuevamente del circuito (repitiendo el mismo proceso pero a la inversa) y el brazo robótico volvería a su posición inicial. Cabe destacar que, dado que contamos con dos finales de carrera, el circuito funcionaría de manera automática y repetida (a menos que se desactive). 


Para finalizar este trabajo y como dato curioso, nos gustaría incluir un último caso que nos ha llamado bastante la atención en lo que se refiere a la incorporación (y progresiva evolución) de la robótica en la actualidad: los aparcamientos robotizados.


Los aparcamientos robotizados son sistemas de estacionamiento inteligentes basados en un sistema informático programado, de manera que el vehículo se transporta de forma automática mediante equipos de elevación hidráulicos hasta su almacenamiento.

pràctica neumàtica Tatan i Paul


Pràctica neumàtica Tatan i Paul


Funcionament Del Braç:

            Aquest element s'empra en la construcció, degut a l'alta presió que permet el sistèma hidràulic permet realitzar majors esforços que un circuit neumàtic ,  el sistema hidraulic s'activa mitjançant uns cilindres de doble efecte.
El circuit s'activa mitjancant uns pulsadors en forma de palanca, que permet el pas de l'oli a uns circuits de doble efecte els quals mouen els braços de l'excavadoras o la pala del final.Quan la palanca torna a la seva pocició inicial,
els cilindres tornen a la seua pocició inicial.
        Aquest es el circuit per a un dels braços hidraulics del braç de l'excavadora.
 

 Aquest és el sistèma hidraulic emprat per una excavadora convncional sent el tercer cilindre el que mou la
 pala de l'exacvadora i els altres dos són els que mouen el braç.


NEUMÁTICA EN EL TRANSPORTE


 SUSPENSIÓN NEUMÁTICA EN AUTOMÓVILES.

La suspensión neumática basa su funcionamiento en las propiedades que ofrece el aire sometido a presión. En esta suspensión, se sustituye el resorte mecánico (muelle, ballesta o barra de torsión) por un fuelle o cojín de aire que varia su rigidez, elevando o bajando ligeramente el vehículo en el caso de ser un vehículo destinado a transportar grandes cargas (camiones, autobuses,etc.)

La suspensión neumática permite:

  • Adaptar la carrocería a distintas alturas en función de las necesidades de marcha.
  • Adaptar la suspensión y la amortiguación a la situación de la calzada y a la forma de conducir.
  • Ligera distribución del peso de la carga.
La suspensión neumática se caracteriza por su flexibilidad, notable capacidad de amortiguación de las vibraciones y por la regulación del sistema que permite mantener constante la distancia entre el chasis y la superficie de carretera independientemente de la carga presente en el vehículo. La suspensión neumática se puede aplicar tanto en el eje trasero o integral a la tracción cuatro ruedas. Con esta suspensión se puede variar la altura de la carrocería manual o automáticamente (en gran parte de los automóviles) en función de la velocidad, de las características de la calzada y el estilo de conducción. Se conecta o desconecta la suspensión en las patas telescópicas con un volumen de aire adicional.
IMAGENES:
 
 En la siguiente imagen se aprecia una suspensión neumática ya montada en el eje trasero del vehículo el cual es un camión en este caso. junto a la suspensión neumática es necesario el montaje de los amortiguadores, que ayudan y dirigen el movimiento.
 Resultado de imagen de suspension neumatica camion

Enlaces: https://youtu.be/0I6JIwV8OW8                                                     


A continuación como demostración del funcionamiento de dicha suspensión en los vehículos, añadiré una imagen en la que se representa un circuito neumático donde el aire comprimido acciona los cilindros que le dan el funcionamiento. Este circuito a sido creado en el programa Festo Fluidsim asemejandose a varios ejemplos que he encontrado en internet.

Al accionar las válvulas de 3/2 vías el aire sale de la fuente diriguiendose a la unidad de mantenimiento que lo dirige a la válvula selectora. tras este trayecto, va dirigido hacia una válvula de 5/2 vías pasando hacia el cilindro y accionándolo. Sin embargo también es necesario una controlador neumático y una válvula de deceleración parta que el aire comprimido vaya dirigido correctamente hacia dichos cilindros respectivamente. Una vez llega el aire a los cilindros estos se activan y como resultado el vehículo elevará el eje al que esté conectado el circuito, y bajando levemente la suspensión cuando el circuito vuelva a su posición inicial.


Practica neumatica- Gara i Marta


ELEVADORES


Què és la neumàtica?

És la tecnologia que utilitza l'aire comprimit com una forma de transmissió de l'energia necessària per a moure i fer funcionar els mecanismes.

També podem trobar circuits hidràulics que presenten la mateixa funció però amb una font de alimentació diferent. Empleen la compressió d'un líquid (com serien l'oli, l'aigua...) com a forma de transmissió de l'energia.

On la podem trobar?

L'ús de la neumàtica es pot trobar en els següents àmbits:
  • transport
  • indústria
  • construcció


Imagen relacionadaAquesta imatge representa a una elevadora, que s'utilitza per a elevar material i facilitar la manipulació dels objectes. Podem trobar que funcionen amb un circuit neumàtic o hidràulic.
Com funciona? 

En aquest exemple la elevadora funciona de la següent manera: Ens trobem en un circuit el qual es troba compossat per els següents elements, com són una font d'alimentació ( per a introduïr el fluïd dins del circuit), la unitat de manteniment i un cilindre de simple-efecte (que conté un moll a l'interior amb el qual al deixar d'introduïr l'aire en aquest, torna a la seua possició inicial. Aquest tipus de cilindre dependrà del funcionament que li vullguem donar). Presenta el que es denomina com a triangle de base variable, que consiteix en el següent: quan el cilindre es plena d'aire el plançó es desplaça fora d'aquest movent les barres que formen el sistema de tissora de la elevadora elevant la plataforma i que tenen com a base el cilindre. Per tant, quan el cilindre torne a la possició inicial, fa moure el sistema de tissora descendint la plataforma fins al sól.

Representació del circuit

 - Circuit accionat:
 

-En el següent video es pot observar aquest funcionament:

 
-En aquest s'emplea un pedal per a generar l'aire que posteriorment serà comprimit en el circuit.